




我喜欢尝试、研究各种不同的计算机技术,并在这个过程中不断拓展自己的技术栈,对于每一个技术,我的研究动机几乎都是从项目出发,在解决项目问题的过程中学习到更多技术。
我从小就喜欢玩各种电脑游戏,在中考后,我了解到虚幻引擎、C++可以用于游戏开发,我就逐渐通过网上的视频教程,技术文档等路径来学习游戏开发相关的知识,自己开发出游戏《Struggling Ball》,又因为自己是一个人独立开发游戏,因此还学习了编曲(FL Studio)、3D建模(使用Blender)这些知识。最后在高三时将这个游戏成功上架到Steam商店,虽然并没有像许多故事中的,独立游戏爆火之后财富自由,但也算是赚到了人生中的第一桶金,并受官方邀请参与了Game Development World Championship(GDWC)。
通过游戏开发的经历,我更坚定了在计算机方面深入的想法,因此高考填志愿时选择了计算机科学与技术专业。
在大一入学的时候,我因为对于编程方面早有了解,因此担任了班级的学习委员,后续在学习委员的实际工作过程中,需要一对一接受其他同学上传给我的作业,过程过于繁琐(作业还可能有误要进行后续修改),受这个需求的启发,我学习了Qt框架,想要开发一个windows客户端(C++)以及linux服务端(Java)用于作业上传,并根据这个想法,申请了广东省大学生大学生创新创业训练项目(简称大创项目)《云文件夹-文件共享系统》,在经过一年的开发之后成功结题。
大一虽然对于一切比较懵懂,但在做这些项目的过程中,也并没有影响到我的学习成绩,在大一结束之后,我获得了国家奖学金(8000元)、三七互娱粤+赋能奖学金(5037元),并参加了华为ICT算法钻石赛(获三等奖,奖金3000元),华南理工大学“腾讯杯”大学生程序设计竞赛(获三等奖)。
在开发了该系统之后,在实际使用过程中发现了许多不便之处,例如Mac系统、手机端无法使用,因此我尝试将该系统移植到Web端,学习了Python和Django框架,在一周内上线了新版作业收集系统《File Collector》(采用Docker进行部署),并在自己班内和其他班级进行推广使用,该系统支持手机验证码注册账号、登录、上传作业,作业上传后修改,批量作业打包下载,权限设置(不可查看其他人作业,设置公开资料可供所有人下载)这些功能,为了避免作业在存储过程中损坏等问题,作业在上传之后会自动备份到一个云存储服务中、并在本地存储两份作业(通过Raid-1数据镜像实现)。
在大二时,我了解到了一些硬件设备,例如开发板,激光雷达、毫米波雷达等,受这些设备的启发,联想到了通过这些设备来对道路进行感知、检测,因此我提出了申请下一个大创项目《基于多传感器的智慧道路系统实现》的想法,并成功立项,该项目主要实现的功能是监测道路上的车辆、行人,并对他们进行定位追踪,并将道路中车辆的行驶状况展示在地图上(通过接入高德地图实现)。我主要负责这个项目的架构设计,以及协调处理项目各个模块开发时发现的问题。该项目的目的是将道路中车辆的行驶状况展示在地图上,以及展示各个摄像头的画面给用户。这个项目的架构包含感知层、边缘层、应用层、用户层四个层。感知层由激光雷达、摄像头、GPS组成,它们会将数据传输给边缘层的Linux开发板,在边缘层会对激光雷达的点云数据进行道路点云信息的提取,以及向应用层发送对于摄像头数据的目标检测请求(通过Django框架和Yolo目标检测模型实现),然后在结果返回之后进行感知融合,融合结果会发送给应用层(云服务器,基于Java Spring)进行存储,最终结果会以视频的形式展示在用户层(网页界面,基于Vue)上。
与大一相同,在大二这一年,我获得了东风汽车集团有限公司颁发的东风奖学金(5000元),并参加了中国电信“ 天翼之星” 高校创新创业大赛-云计算赛道(获二等奖,2000元),2022年全国大学生数据分析大赛(获二等奖),2022年亚太地区大学生数学建模竞赛(简称APMCM,获二等奖),“鼎甲杯”程序设计竞赛(获三等奖,1500元),“富途杯” 软件设计大赛(获三等奖),全国大学生计算机系统能力大赛编译系统设计赛总决赛(获优胜奖)。
在这些比赛中,最值得一提的是全国大学生计算机系统能力大赛编译系统设计赛,在这个比赛中,我和另外两个队友一起完成了一个编译器的开发,实现了源代码(类似C语言)从前端解析,中端代码优化(例如消除无效变量),后端翻译成汇编语言的全流程,并到中山大学参与了为期三天的线下决赛。
除此之外,在大三的寒假时,受同学的邀请,我参与了2024年美国大学生数学建模竞赛,并主要负责队伍中编程手和建模手的职责,我们选择的题目是C题,题目的主要内容是对网球比赛中选手的状态进行建模,以得出当前哪一方更占优势,我们论文的标题为《Predict the Victory: A Comprehensive Study on the Influence of Momentum Summary》,最终获得了M奖(国际一等奖)。
到了大三,我的重点就转向了实习,因为在大三的暑期,需要对直接就业,还是保研做出抉择,因此我想要通过在企业的实际经历来协助我得出这个答案。
在2024.03 - 2024.06期间,我前往了三七互娱进行全栈实习(Vue前端,Golang后端),主要开发了面向于企业内部的灵机AI平台,实现了类似于字节跳动扣子的功能,例如在前端,我实现了通过拖拽节点的方式来搭建AI调用工作流,并对工作流运行的过程进行可视化(通过Websocket),而后端解析前端传来的工作流,并进行调用,通过各种继承关系,来保证各种节点的通用性。
在2024.07 - 2024.09期间,我前往了美团拼好饭进行后台实习,使用Java和Hive参与了拼好饭选品招商工具的建设、招商进度统计与任务明细报表开发、已招商进度报表开发,深入了解并参与了拼好饭严选商品认证体系的建设,提升了专业技能,特别是在数据处理、Java开发和MySQL方面。
在经历了两段实习之后,我决定本校保研硕士继续深造,在这个过程中,特别感谢其他同事、同学对我的建议和帮助。
在大四时,我提前进入实验室,开始了研0的生活,并参与了一个交通横向项目的开发中,这个项目与我的第二个大创项目有些相似之处,使得我可以以较快的进度理解整个项目,并加入其中。目前我正在视觉导航方向进行学习,希望以后会有不错的成果可以展示出来。
在大四即将转为研究生的暑假,我参加了2025腾讯开悟人工智能全球公开赛暨第七届全国高校计算机能力挑战赛人工智能赛,并在决赛获第三名。
相关链接
哔哩哔哩 https://space.bilibili.com/393501424?spm_id_from=333.1007.0.0
CSDN https://blog.csdn.net/a2476100824?spm=1010.2135.3001.5343
Github https://github.com/Altman-conquer
小红书
我的技术栈
Python
C++
Go
Linux
RISCV架构汇编
虚幻引擎游戏开发
Blender模型制作
Java安卓应用开发
项目经历


云文件夹-文件共享系统
省级大学生创新项目,使用C++、Java开发的团队文件共享系统

File Collector
使用Python Django框架开发的网页班级作业上交系统,已投入实际使用
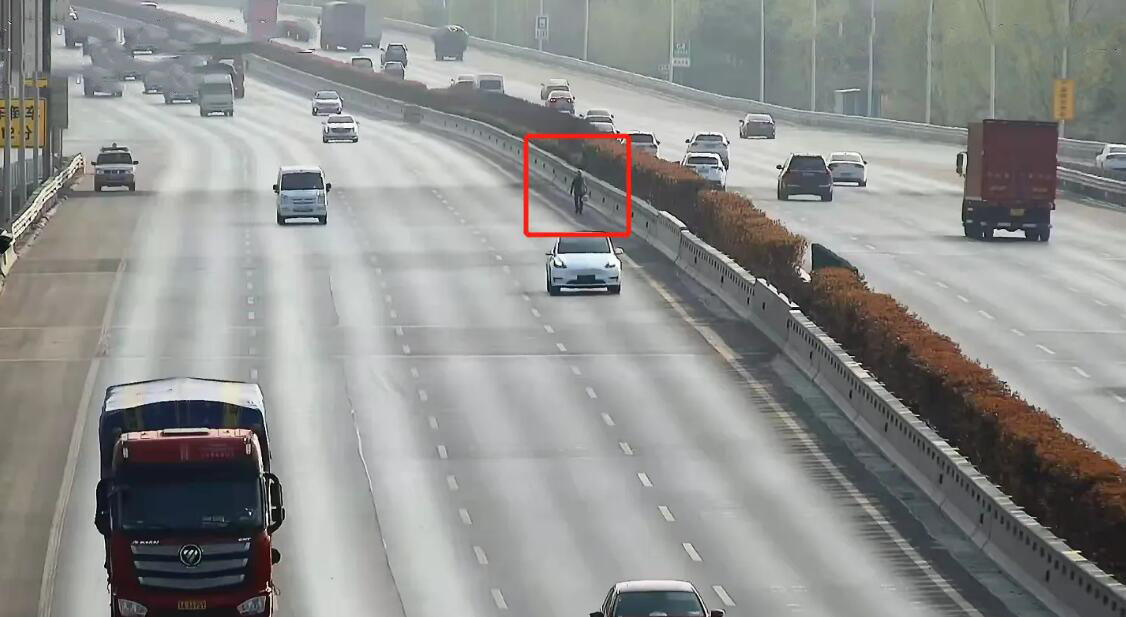
高速路异常检测
面向高速公路监控视频中的异常停车、行人出现等高风险交通事件,参与构建基于目标检测与时序轨迹分析的异常事件识别流程;通过对车辆、行人等目标进行检测、跟踪与区域约束判断,结合停留时长、运动状态和道路 ROI 规则,实现对异常停车、行人闯入等事件的自动识别、告警与结果可视化,提升高速路视频巡检场景下的异常发现效率
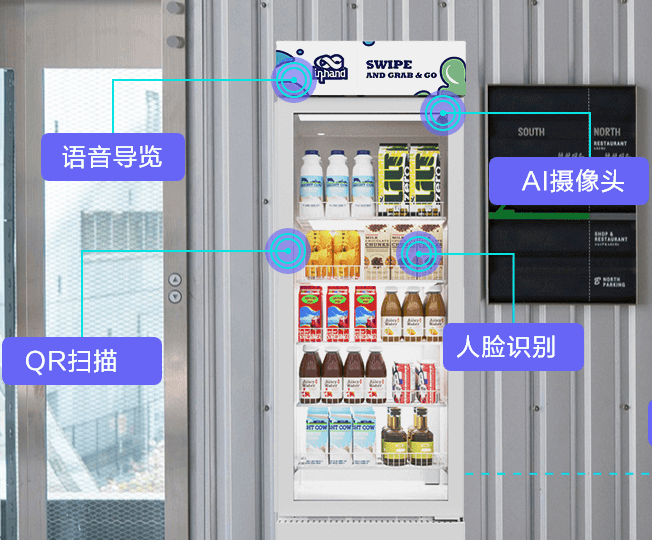
视觉售货柜商品识别系统
参与双路视频商品识别系统研发,负责 YOLO OBB 检测、目标跟踪、轨迹判断与 SKU 检索链路优化;推动 Python 方案向 C++ 边端迁移,并基于 Qwen2.5-VL 探索端到端检测跟踪方案,系统日均订单量 3w+。
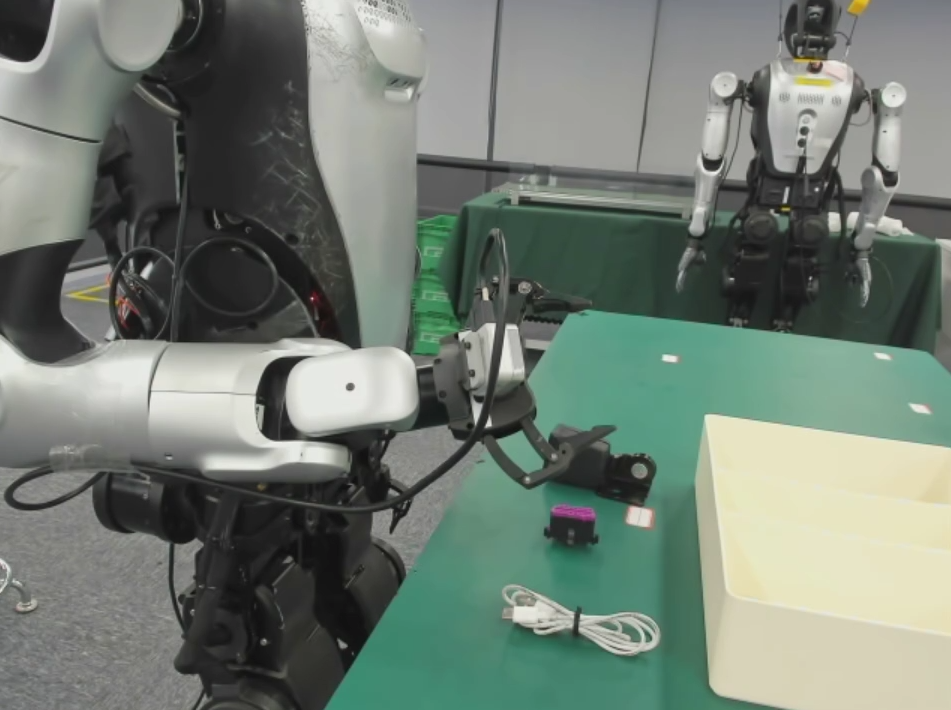
Kuavo 人形机器人具身操作策略开发
参与乐聚 REAL-I / 天池具身智能操作挑战赛,面向 Kuavo 双臂人形机器人抓取、分拣、称重、摆放等工业操作场景,基于 LeRobot 与 PyTorch 进行端到端模仿学习训练与真机部署,实现 rosbag 并行数据转换、策略多卡训练、开环评估、mujuco仿真评测和模型真机Docker部署;主要对 Diffusion Policy 进行改进,通过头部/腕部相机 RGB-D、机器人关节状态与末端位姿信息输入,融合3D位置编码来建模当前场景,添加稀疏记忆以及动态数据采样策略,提升模型在真机场景下的鲁棒性。
实习经历
2024.03 - 2024.06 三七互娱 Go+Vue 全栈开发
2024.07 - 2024.09 美团拼好饭Java后台开发
学术经历
NavOne: One-Step Global Planning for Vision-Language Navigation on Top-Down Maps (一作)
针对视觉语言导航依赖第一视角逐步决策、易产生误差累积且效率受限的问题,提出 Top-Down VLN,将导航重构为基于预构建俯视地图的一步式全局路径规划;通过统一框架 NavOne,在单次推理中直接预测多模态地图上用户指令对应的可行路径,并构建 R2R-TopDown 数据集,实验表明该方法在 map-based VLN 上取得 SOTA,路径规划速度较现有 map-based 方法加速 8 倍、较 egocentric 方法加速 80 倍。
SEAM: Smooth Execution of Action-Chunked Motion for Vision-Language-Action Policies(一作)
针对现有 VLA 方法生成动作时存在多峰动作分布、执行同一任务时相邻 chunk 动作轨迹突变的问题,提出免训练推理框架 SEAM 及闭式校正机制 VLS,无需反向传播或重训练即可利用上一 chunk 未执行尾段引导当前轨迹生成,实现跨 chunk 意图一致性;在 pi_0.5 上将 boundary jerk 降低 27.7%,在保持任务成功率与基线等价的同时仅带来约 1% 的额外推理时间开销。
获奖经历
2026年
2026.06 ICRA challenge | 乐聚机器人比赛 《THE 1ST REAL-WORLD EMBODIED-AI LEARNING CHALLENGE》第十名
2026.01 乐聚机器人第一届具身智能操作任务挑战赛&创业启航营 通过初赛,目前正在打决赛,7月截止
2025年
2024年
2024.05 2024年美国大学生数学建模竞赛 M奖(一等奖)
2024.05 广东省 省级大学生创新实践项目《基于多传感器的智慧道路感知系统》成功结题,并申请软件著作权两份
2023年
2023.11 全国大学生数学建模竞赛 省三等奖
2023.05 校优秀共青团员
2023.08.23 2023年全国大学生计算机系统能力大赛编译系统设计赛 优胜奖
2023.08.20 百度之星程序设计大赛初赛铜奖
2023.05.18 “富途杯”软件设计大赛三等奖
2023.04.22 “鼎甲杯”程序设计竞赛 三等奖
2023.04.07 省级大学生创新实践项目《云文件夹-文件共享系统》成功结题,并于IEEE-CYBER发表论文《A Design of File Sharing System》,申请软件著作权一份
2023.02.21 校三好学生、优秀班干部
2022年
2022.12 2022年全国大学生数据分析大赛 二等奖
2022.12 三七互娱粤+奖学金
2022.12 2022年亚太地区大学生数学建模竞赛(APMCM)二等奖
2022.09 国家奖学金
2022.08 中国电信“天翼之星”高校创新创业大赛 二等奖
2022.05 寒假社会实践活动 校级先进个人
2022.05.05 华南理工大学”腾讯杯”大学生程序设计竞赛三等奖
2022.03.22 学院优秀学生干部 – 学习委员
2021年
2021.12.30 华为ICT算法钻石赛三等奖
2021.05.01 广东省优秀团员
2020年
2020.09.02 全国中学生生物学联赛省三等奖
2020.02.01 《毒品不可食 生命不再来》禁毒宣传片获省数字创作比赛二等奖
2019年
2019.12 潮州市精神文明建设委员会办公室和潮州市教育局评为新时代好少年
2019.12.05 CSP非专业级计算机软件能力认证竞赛省一等奖
2018年
2018.12.01 饶平县体育艺术系列活动团体操一等奖
评论区